机器人厂家采购汽车芯片,双方是谁打开了新赛道?
9月4日,黑芝麻智能披露,遨博智能采购的首批 Aura Devkit 开发套件已于7月全部交付。9月10日,芯驰科技介绍了由 R1、D9 和 E3-R 构成的具身智能芯片方案,从任务决策覆盖到关节控制。
两条消息放在一起,值得看的是机器人企业拿到这些产品后,能从哪里开始开发,还有哪些工作需要自己完成。对于国产芯片厂商,这也决定了产品究竟停留在选型名单上,还是能够进入客户的实际项目。
一、遨博采购的 Aura,先服务于产品开发
黑芝麻智能这次披露的信息很具体:客户是遨博,采购对象是 Aura Devkit,首批交付完成于7月,并有配套技术支持。它给出了商业供货的实例,交付用途则是协作机器人产品开发。
Aura 是 SesameX 平台中的计算模组。黑芝麻智能6月发布的产品资料标注,其 NPU 算力为70 TOPS,口径为 INT8;同时支持多路视频输入、IMU 数据同步采集,以及 TSN 网络和 CAN 等接口。9月的合作公告再次确认了它面向多足机器人、协作机械臂等场景的定位。
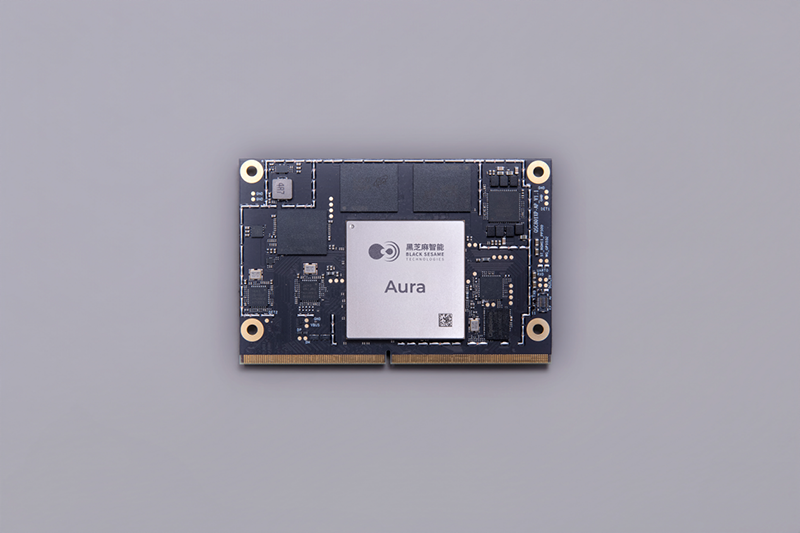
图1|Aura 计算模组。黑芝麻智能2026年9月4日原厂产品图;图中是模组,公告交付对象为 Aura Devkit 开发套件。
这些配置放到机械臂抓取任务里就容易理解:视觉系统识别物体,姿态数据参与判断,计算结果再交给运动控制系统。图像处理得快,还需要不同来源的数据在时间上对得齐,指令能及时送达。
模组和开发套件提供了硬件开发起点,技术支持则帮助客户处理接入和适配问题。但70 TOPS不能直接换算成抓取成功率,开发套件交付也不能据此写成整机批量出货。遨博这笔采购的看点,在于有具体客户为产品开发买单。
这也让交付内容比一颗芯片的参数更值得追问:客户拿到哪些驱动、接口示例和调试支持,哪些算法需要自行部署,出现问题由谁协助排查。公告明确了供货与服务关系,具体软件包和服务范围,仍需落到项目约定。
二、芯驰把产品铺到了大脑、小脑和关节
芯驰近期公开材料呈现的是另一种交付重点:按机器人任务分工,提供不同层级的芯片。
R1 系列面向“大脑”,承担模型推理与任务规划;D9 系列面向“小脑”,处理运动控制;E3-R 系列 MCU 则向关节、躯干等部位延伸,服务电机控制和传感器采集。这里的“大脑”“小脑”,对应的是计算和控制职责。
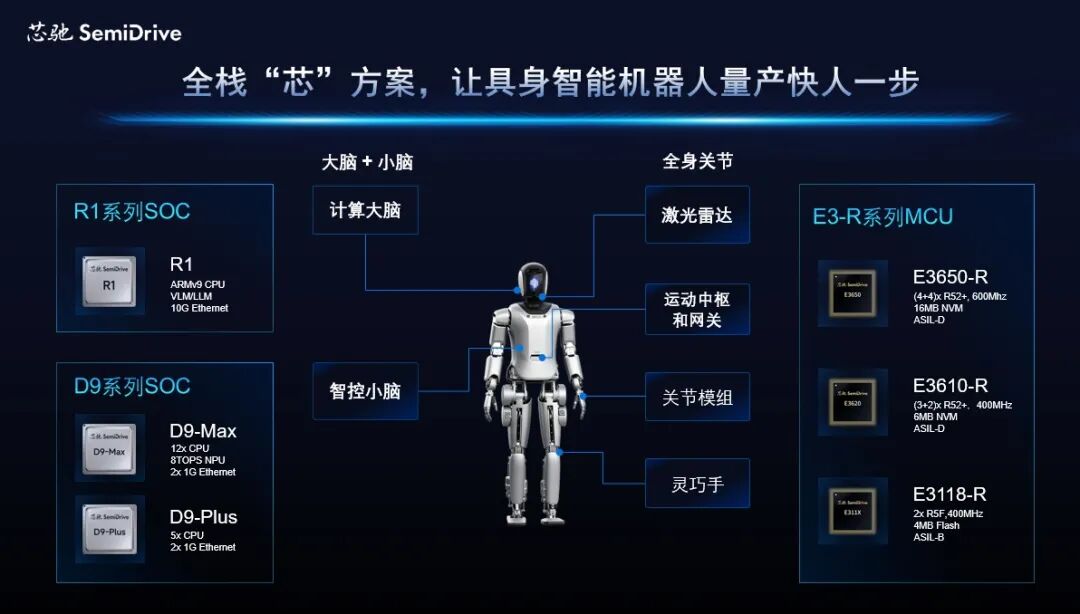
图2|芯驰2026年9月公开的机器人芯片布局。原厂方案图,展示产品分工,不代表图中所有产品已按同一规模交付。
具体到产品,D9 官网方案页强调,运动控制与通信、交互等业务可以部署在同一颗芯片的不同域内。机器人一边处理交互信息,一边保持动作控制,这种隔离设计要解决的就是不同任务之间的干扰问题。
更靠近电机的 E3118-R 关节方案,提供三相 PWM 输出与同步采样能力。它处理的是电机驱动和反馈这一层工作,与“大脑”运行模型的任务不同。因此,把这些产品统一放进一张算力排行榜,反而会丢掉选型依据。
芯驰当前 D9 方案页还称,D9-Plus、D9-Max 两代产品已在人形机器人厂商实现量产。页面未列出客户名称和数量,这一进展应按公司披露理解,也不能扩展为整个机器人产品家族均已规模出货。
三、两家方案的差别,落在客户还要做多少开发
围绕 Aura,客户可以从已有计算模组和开发套件开展算法、传感器及控制系统适配。围绕芯驰的产品组合,客户可以按自身架构选择大脑、小脑或关节芯片,再推进板级设计与系统联调。前者近期披露了一笔具名客户采购,后者公开了更细的分层产品职责,并披露 D9 的客户量产进展。
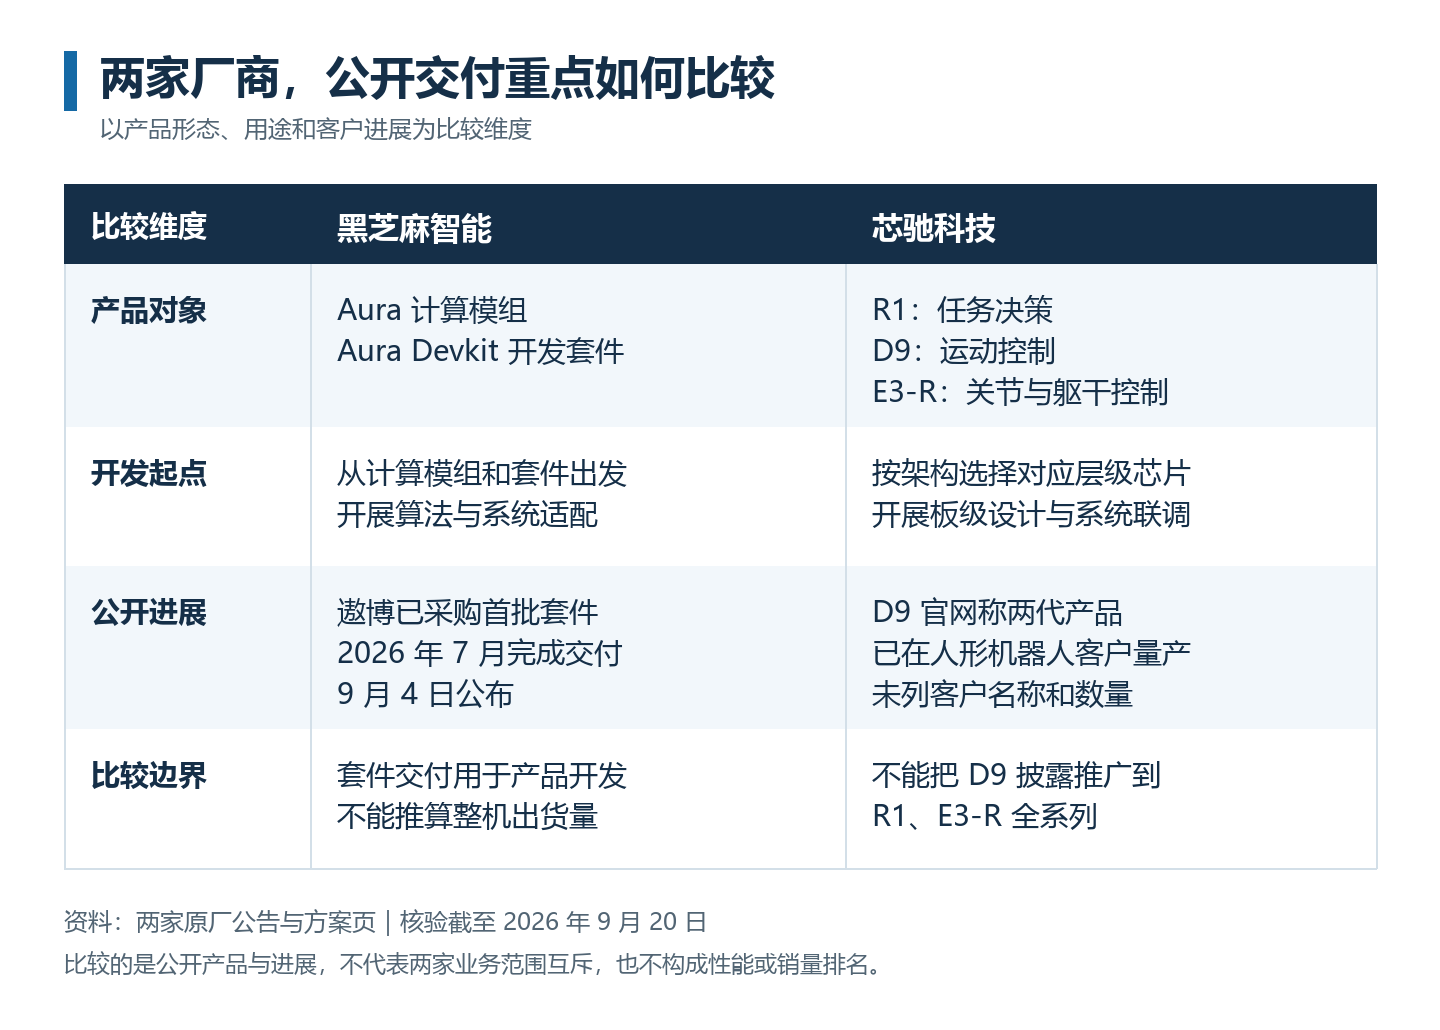
图3|依据两家近期原厂资料及当前方案页整理,资料核验截至2026年9月20日。比较的是公开交付重点,不作性能或销量排名。
这是两家近期公开材料的重点,各自实际业务还可包含其他交付形态。
选型还取决于客户已有多少积累。已有成熟关节控制板的团队,新增视觉和任务规划能力时,可以先评估上层计算平台;重新设计控制系统的团队,则需要同时考虑处理器、实时控制和通信接口。能覆盖更多层级,为组合选型提供了余地,并不要求客户一次替换全部硬件。
芯驰还强调统一工具链、SDK 和技术支持。它们的实际价值,要落到具体项目:接入现有电机和传感器是否顺利,软件升级后接口能否保持稳定,出现时序问题时能否快速定位。供应商覆盖更多层级,确实有机会减少跨厂商协调,但客户仍要核对软件版本与支持范围。
采购比较也应覆盖开发板、软件授权、技术服务和后续维护等条件。只比较单颗芯片报价,很难反映把方案装进机器人所需的总投入。
两家材料尚不足以支持同一任务下的成本或性能排名。若要进一步横向选型,应把模型、传感器输入、控制周期和散热条件放到同一测试方案里,观察任务完成表现及持续运行状态,再讨论哪种组合更合适。
四、车规经验进入机器人,要在整机上接受检验
两家企业都在强调汽车业务积累。汽车场景中的实时计算、软硬件协同与供货经验,为机器人产品提供了基础。换到机械臂、四足或人形机器人,负载、关节数量、传感器组合和动作任务都可能变化,验证工作也随之改变。
以协作机械臂为例,空载完成一次抓取,与带着实际工件连续运行,是不同的工程要求。视觉处理负载升高时,控制周期是否仍然稳定;通信延迟增加后,动作能否按设计处理;发生异常时,系统如何停止或恢复,都需要在实际整机上验证。
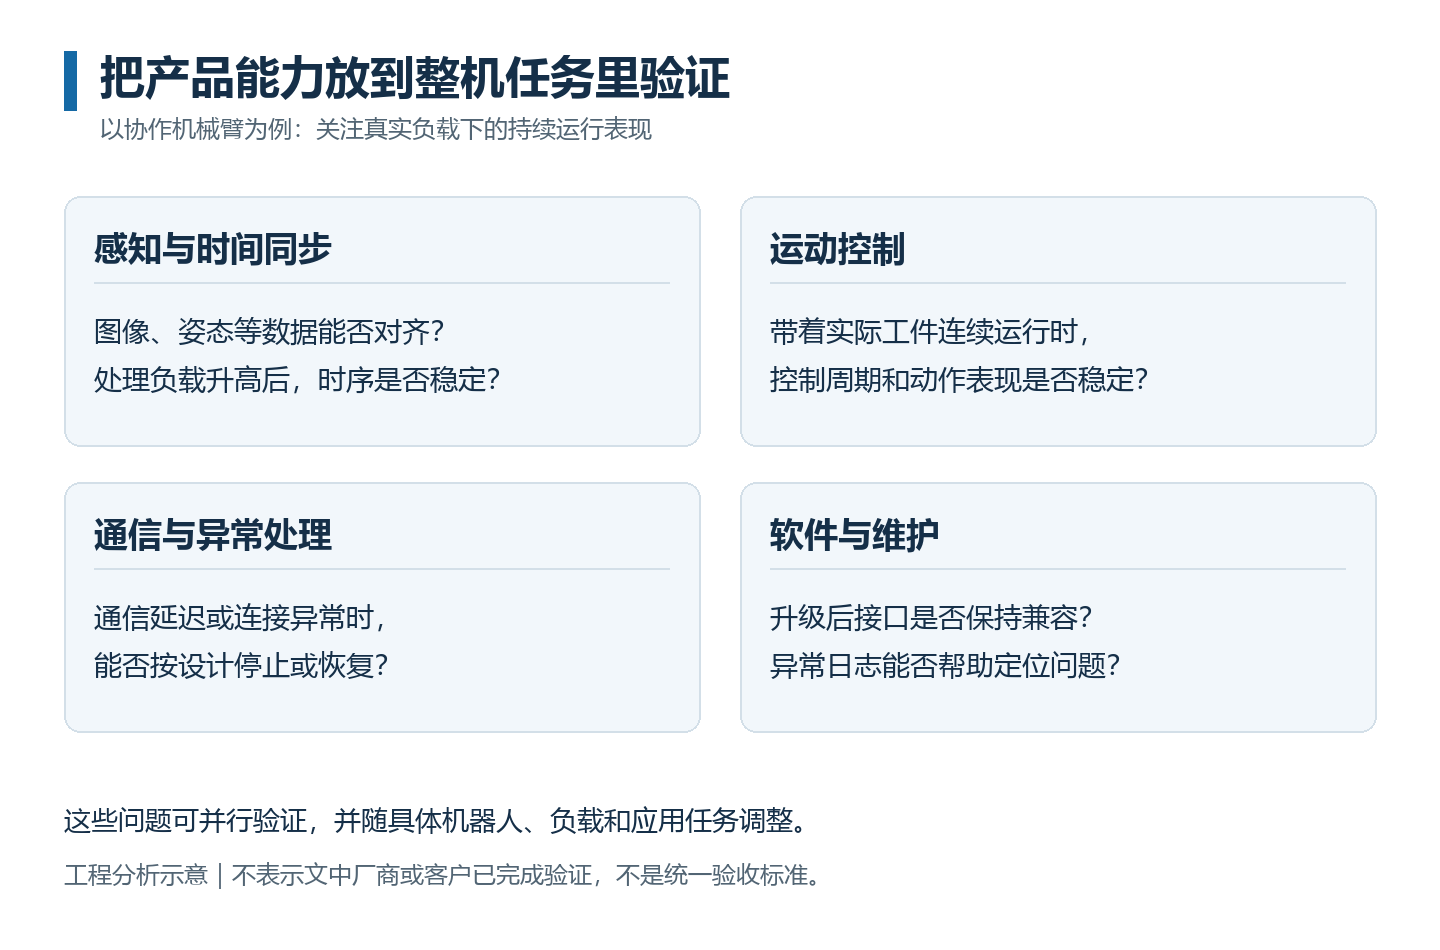
图4|面向具体项目的验证问题示意,不表示上述厂商或客户已完成这些验证。
因此,后续判断这门生意进展,更有价值的信息是具体机器人型号的导入、重复采购、持续出货,以及可复核的运行结果。汽车业务的既有成绩,可以解释厂商为何进入这一市场;机器人项目本身的交付记录,才能说明新业务走到了哪里。
汽车芯片厂商交给机器人客户的,已经包括计算模组、开发套件、分层控制芯片,以及相应的软件和技术支持。谁能让客户少花时间调通系统,并在实际任务中稳定运行,谁的产品就更有机会留下来。